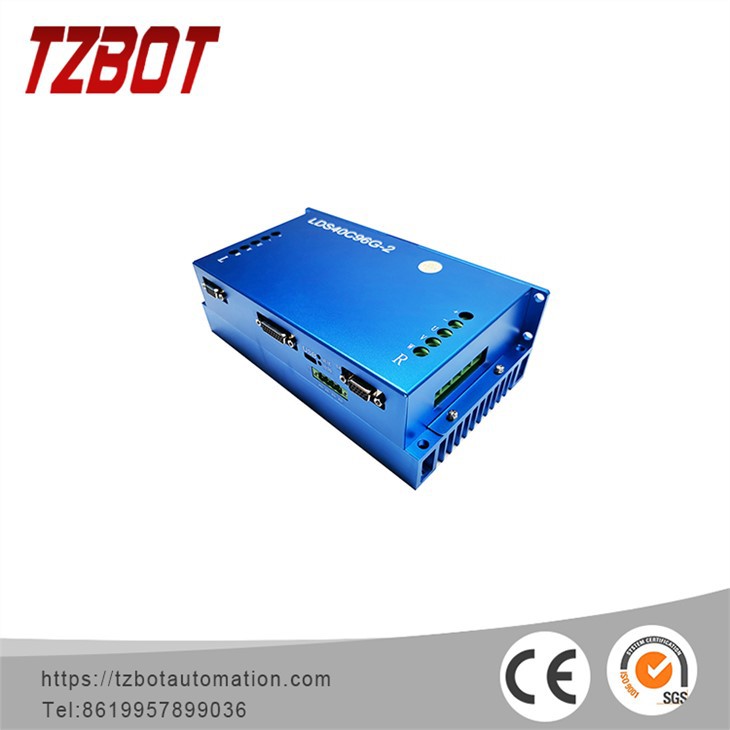
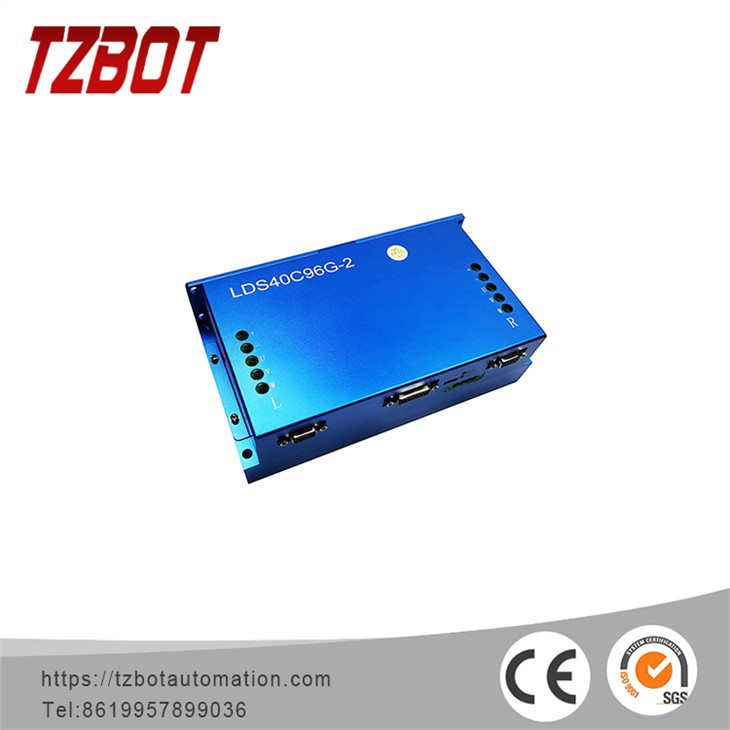
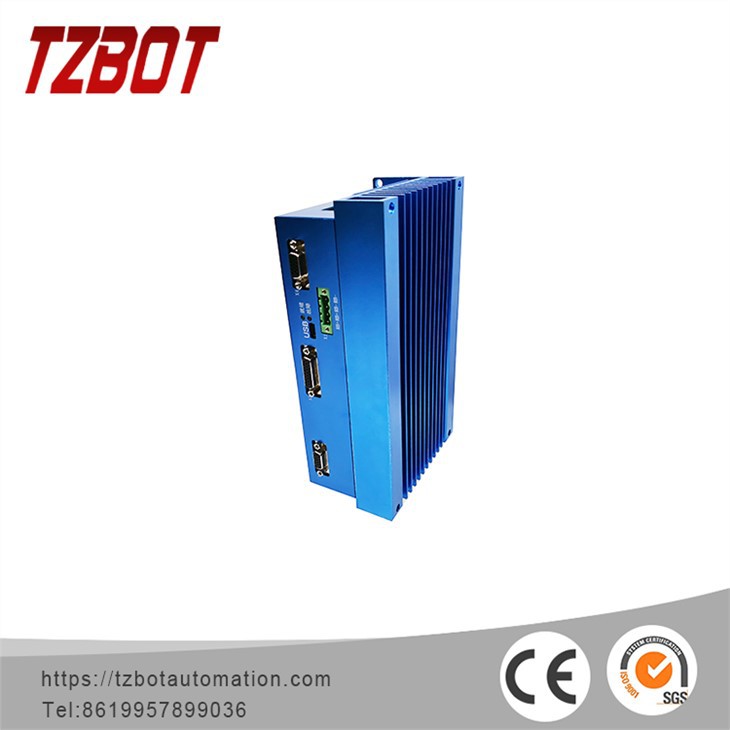
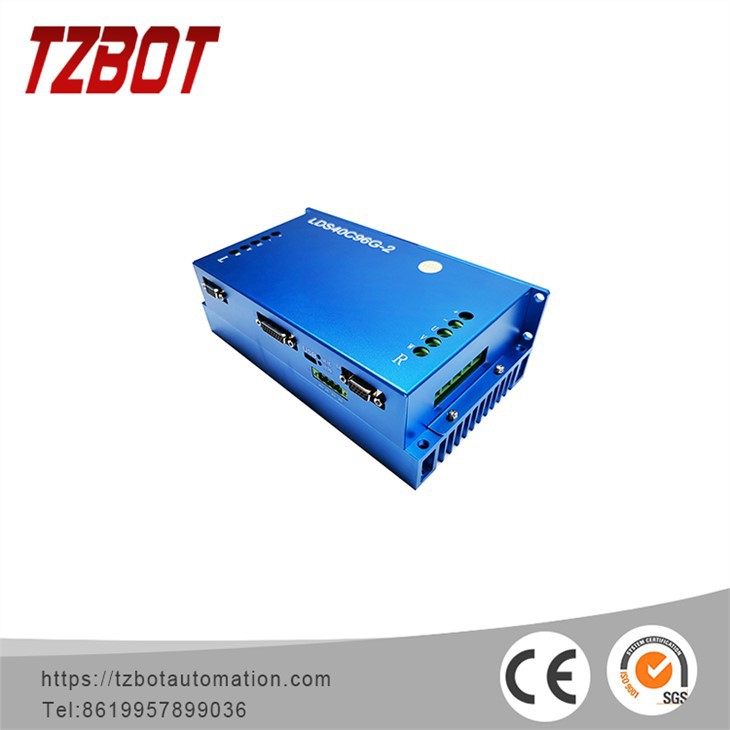
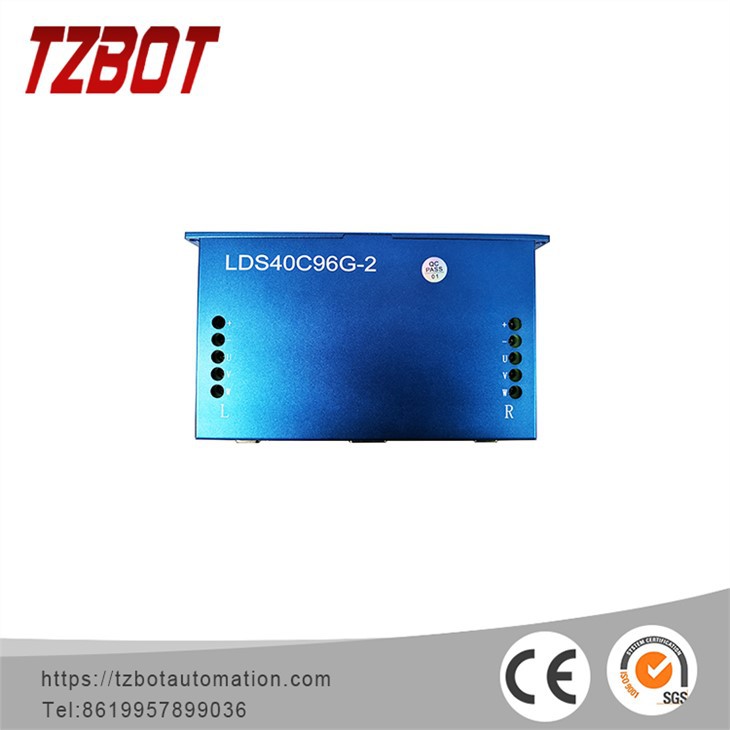
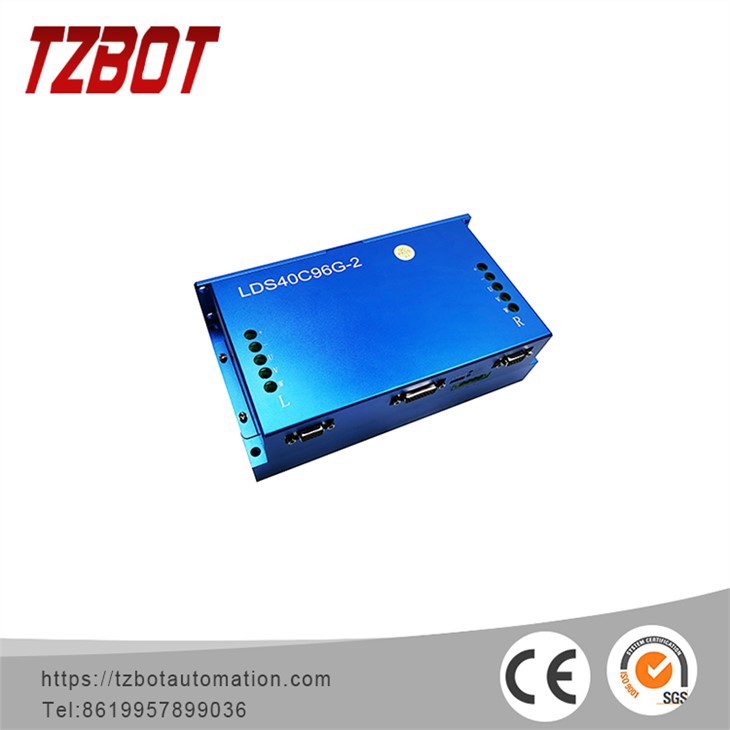
Серво-драйвер с интерфейсом RS485 TZBOT LDS40C96G-2
Цена по запросу
Серво-драйвер LDS с поддержкой RS485 (MODBUS-RTU/ASCII), CANopen и EtherCAT: двухканальный, номинальный ток канала 40 A, максимальный 100 A.

Описание продукта
Серво-драйвер LDS сочетает передовое управление двигателем и точную технологию контроля тока. Рабочий ток до 200 А, широкий диапазон входного напряжения 12–96 В. Поддерживает управление с ускорением и рывком (jerk), быструю позиционную остановку без раскачки, многоосевую синхронную работу по шинам CANopen/EtherCAT, протоколы RS485 (MODBUS-RTU, MODBUS-ASCII) и многоуровневую аппаратно-программную защиту двигателя.
Основные параметры продукта
| Параметр | Значение |
|---|---|
Модель | LDS40C96G-2 |
Поддерживаемые типы двигателей | PMSM/BLDC/BDC (Brushed motor connected to driver U and W) |
Поддерживаемые датчики обратной связи | Photoelectric feedback; Hall feedback; |
Метод управления | Position closed loop, speed closed loop, torque loop |
Поддерживаемые типы управления | Supported control types |
Номинальный ток канала | 40Arms±2% |
Максимальный ток канала | 100Arms±2% |
Максимальное время перегрузки канала | 6S |
Время восстановления после перегрузки | 90S (without external heat dissipation) |
Диапазон напряжения питания | 18 VDC~96 VDC |
Температурный диапазон | Rated current operation 30min≤40K (refer to cooling mode) |
Частота ШИМ | 6 ~ 21KHz±0.1KHz |
Способ охлаждения | Natural cooling |
Номинальное напряжение изоляции | The leakage current of input and output to chassis DC 500V is less than 3mA, |
Сопротивление изоляции изделия | At a temperature of 40 ° and a humidity of 95% ≥1M (no dew on the board) |
Средняя наработка на отказ (MTBF) | ≥5000 hours |
Метод обратной связи | Hall |
Степень защиты | IP32 |
Рабочая температура | 0℃~+45℃ (no freezing) |
Температура хранения | -10℃~+65℃ (without freezing) |
Относительная влажность | 5%~90%RH (non-condensing) |
Высота над уровнем моря | Below 2000 meters above sea level, above 2000 meters above sea level, power derating by 5% is required for each additional 1000 meters |
Требования к вибрации | Frequency: from 5Hz to 25Hz, amplitude 1.6mm, 25Hz to 200Hz, 1.2g, 30min; |
Артикулы производителя
LDS40C96G-2
Бренд
TZBOT
TZBOT (Zhejiang Tongzhu Technology Co., Ltd.) — ведущий китайский производитель мобильных роботов (AGV/AMR) и автоматического погрузочно-разгрузочного оборудования. Компания основана в 2015 году в городе Ханчжоу (провинция Чжэцзян). TZBOT с самого начала развивает собственные ключевые технологии: навигация по магнитной ленте, QR-кодам и лазеру, а также системы управления движением. За годы работы компания получила более 100 патентов и свидетельств на программное обеспечение, а её продукция сертифицирована по стандартам CE и ISO 9001:2015. Производственная площадка удостоена статуса «Национальное высокотехнологичное предприятие» и является предприятием ключевой поддержки правительства города Ханчжоу.
Компания выпускает широкий ассортимент оборудования для автоматизации складов и логистики: мобильные транспортные роботы (AGV) и AMR, в том числе подъёмные, скрытые (lurking) и туннельные модели; сервоприводные колёсные сборки (вертикальные и горизонтальные); двигатели и приводы; контроллеры Curtis; литиевые аккумуляторы и зарядные устройства; магнитные датчики навигации, энкодеры и лазерные датчики расстояния; роботизированные манипуляторы. Продукция TZBOT экспортируется в Юго-Восточную Азию, Северную Америку и Европу и применяется в автомобильной, электронной, складской и логистической, бытовой, химической и авиационной отраслях.
Компания PromDrom является официальным партнёром TZBOT в России. Мы осуществляем поставки оборудования и комплектующих TZBOT под ключ: помогаем подобрать решение под задачи производства и склада, рассчитываем сроки и стоимость, выполняем пусконаладочные работы и обеспечиваем гарантийное и послепродажное обслуживание. Для получения коммерческого предложения оставьте заявку на странице «Контакты» или воспользуйтесь формой на карточке интересующего товара.